← 책 소개English

CORE-01 영상·웹 자료

피지컬 AI로 배우는 RoboCo 로봇 구조와 Python 제어 · 웹 전용
CORE-01MOVE / CONTROL영상 중심 · 웹 전용
피지컬 AI로 배우는 RoboCo 로봇 구조와 Python 제어 책 표지

웹 전용 · 영상 중심

책에는 담을 수 없는 움직임을
영상으로 봅니다

이 페이지는 책의 내용을 옮겨 놓은 곳이 아닙니다. 종이 위에서는 멈춰 있는 장면을 실제로 움직이는 영상으로 보여 주고, 책에 싣지 않은 비교 영상·실패 장면·도전 미션을 모읍니다. 영상마다 무엇을 볼지만 적어 두었습니다. 왜 그렇게 움직이는지, 어떻게 바꾸는지는 책의 해당 Chapter에서 이어집니다.

YouTube 공개 11편 최종 미션 · 로봇 구성 · Port 연결 · 8가지 움직임 · 값 비교 · 실패 장면 · 설치

최종 미션 실행 영상 YouTube 공개

책의 마지막 미션을 실제로 끝까지 실행한 영상입니다. 키 하나로 출발한 로봇이 안내 지점까지 가서 화면판을 펼치고, 다시 접은 뒤 같은 길을 되짚어 돌아옵니다. 책 CHAPTER 25의 QR 코드가 이 영상으로 연결됩니다.
책 QR 고정 주소: ronniekimbooks.com/ko/books/book-005/v/C01-25-00/

영상에서 볼 것

  • 회전 구간에서 바퀴가 먼저 방향을 바꾸고, 잠시 뒤에 차체가 도는 순서
  • 화면판이 접히는 동안 이미 복귀 주행이 시작되는 장면
  • 영상 속 Console에 단계마다 한 줄씩 쌓이는 기록 — 그 기록으로 멈춘 단계를 찾는 법은 책에서 다룹니다

한 번의 실행을 기록한 영상이므로 완료 시간이나 도착 위치의 정확도를 판정하는 기준으로 쓰지 않습니다.

책에서 이어 보기 · PART 5 (CH21–25)
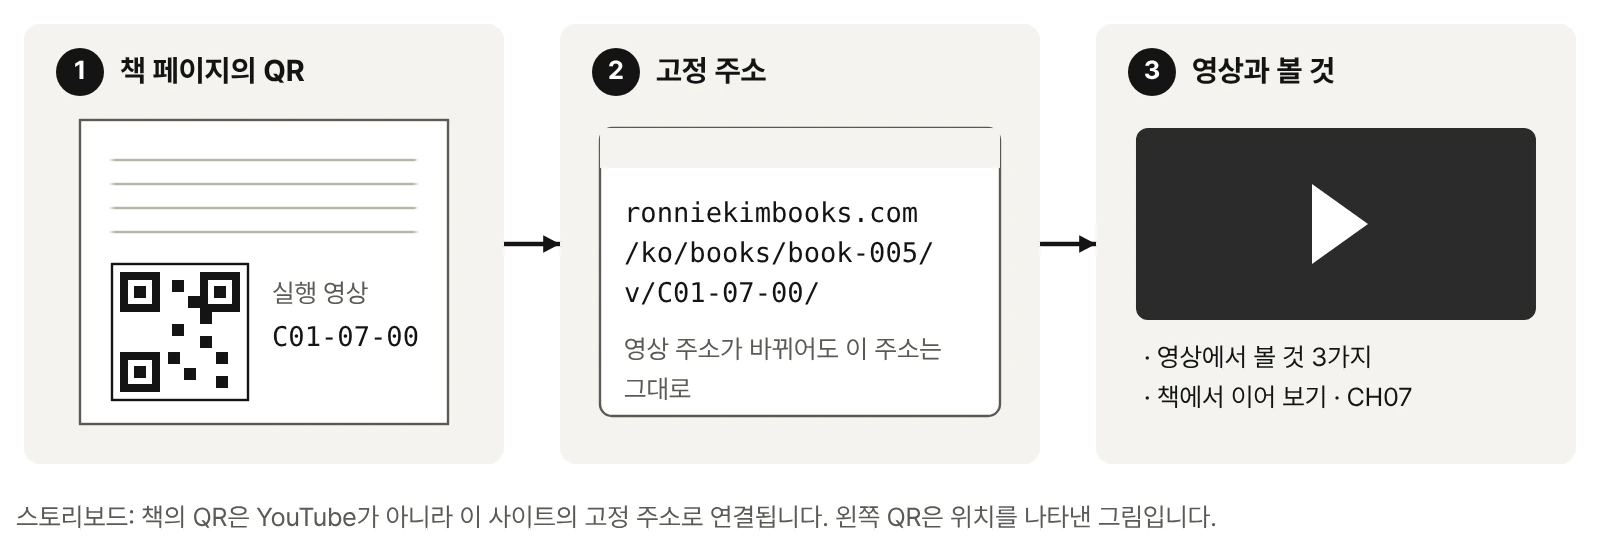
세 장면. 1 책 페이지의 QR(C01-07-00), 2 고정 주소 ronniekimbooks.com/ko/books/book-005/v/C01-07-00/, 3 영상 재생과 볼 것·책에서 이어 보기. 왼쪽 QR은 위치를 나타낸 기호다.
스토리보드 QR에서 영상까지 — 책의 QR은 이 사이트의 고정 주소로 연결됩니다.확대 ↗ (새 탭에서 크게 보기)

로봇 구조 영상 YouTube 공개

책의 PART 2는 그림과 표로 로봇의 구조를 풀어 갑니다. 여기서는 같은 로봇을 직접 분해하고, Microcontroller의 연결을 따라가는 장면을 영상으로 봅니다. 두 영상은 책 CHAPTER 06과 07의 QR 코드로도 연결됩니다.

8가지 움직임 — 키 하나씩 YouTube 공개

책에서는 멈춘 그림으로 보여 주는 움직임을 실제 속도로 봅니다. 키마다 짧게 끊어 두었으니 아래 카드의 장면을 먼저 찾아보세요.
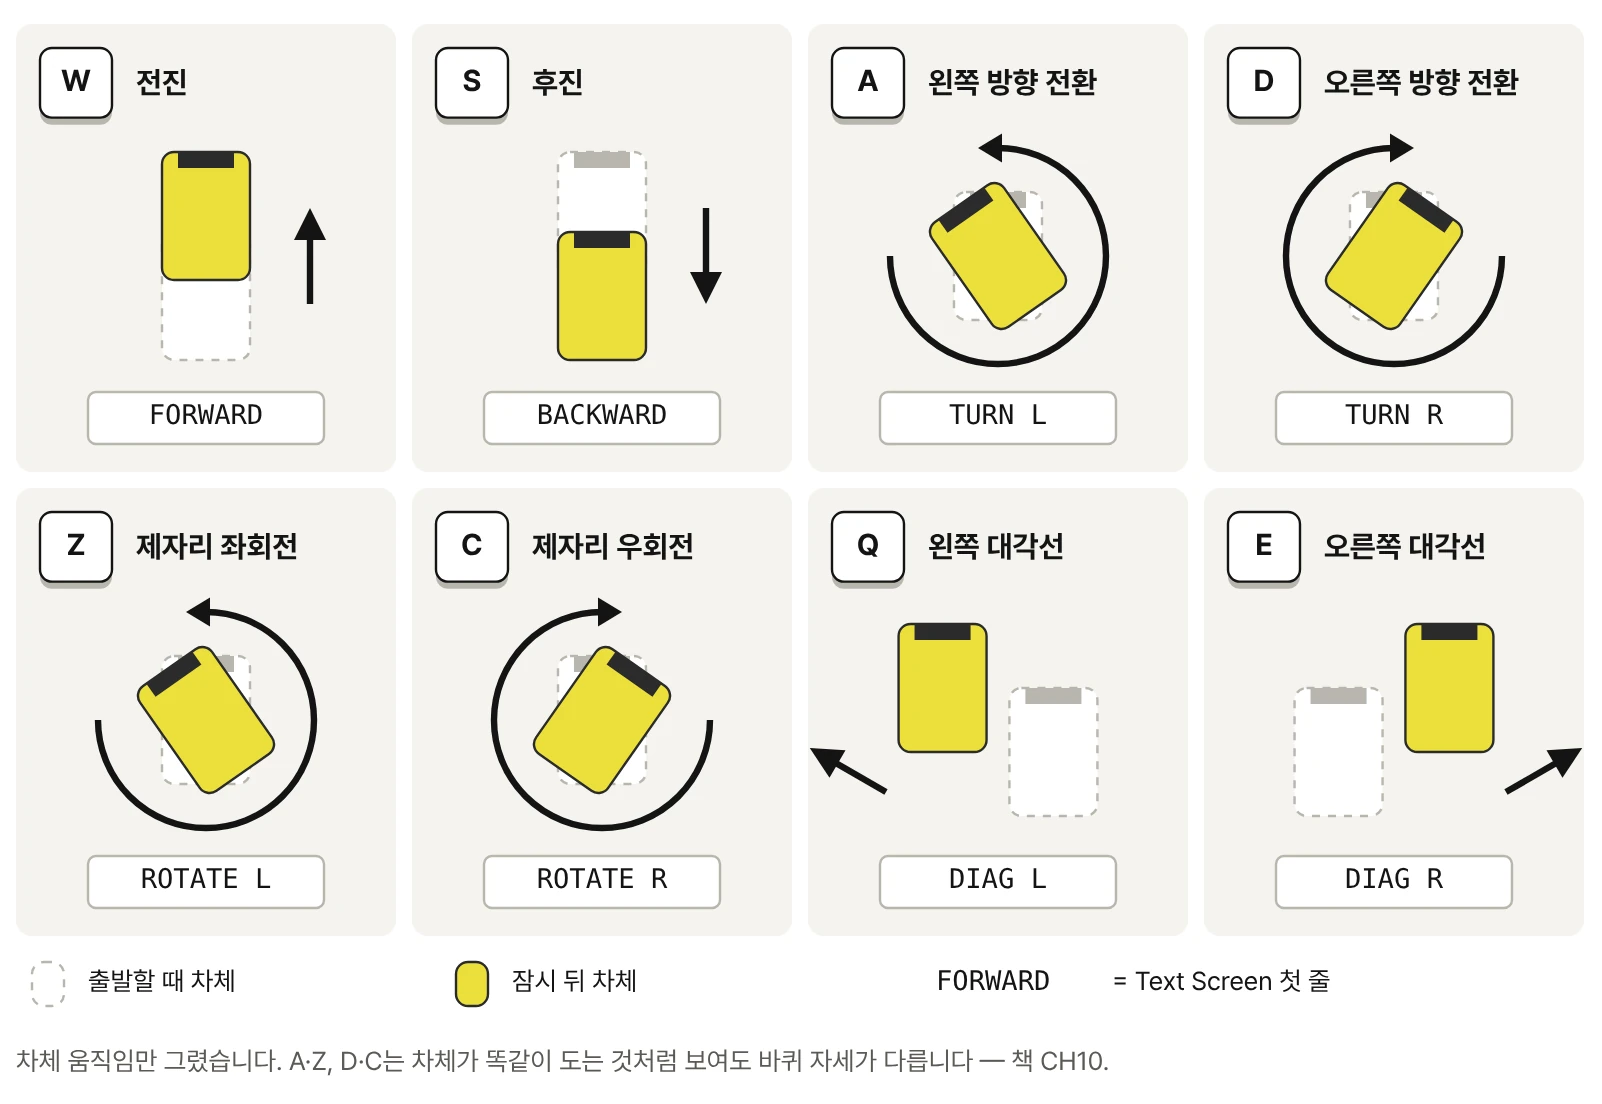
여덟 칸 그림. W 전진, S 후진, A 왼쪽 방향 전환, D 오른쪽 방향 전환, Z 제자리 좌회전, C 제자리 우회전, Q 왼쪽 대각선, E 오른쪽 대각선. 칸마다 출발할 때의 차체(점선)와 잠시 뒤의 차체(노랑), 진행 방향 화살표, Text Screen 첫 줄 표시가 있다.
Crazy 8s 8가지 움직임, 차체만 보면 — 바퀴 자세의 차이는 책 CH10에서 다룹니다.확대 ↗ (새 탭에서 크게 보기)
W전진네 바퀴가 함께 돌기 시작하는 순간, 키를 뗀 뒤 멈출 때까지 더 밀려 나가는 거리
S후진W와 반대 방향 — 출발 반응과 정지 장면이 W와 같은지
A왼쪽 방향 전환바퀴 방향은 그대로인데 차체가 어떻게 왼쪽으로 도는지
D오른쪽 방향 전환A와 좌우만 바뀌는지, 도는 중심이 어디인지
Z제자리 좌회전바퀴가 먼저 비스듬히 돌아간 뒤에야 차체가 도는 순서
C제자리 우회전Z와 비교해 바퀴 자세가 어떻게 대칭이 되는지
Q왼쪽 대각선네 바퀴가 같은 각도로 기울고, 차체는 앞을 본 채 비스듬히 미끄러지듯 이동
E오른쪽 대각선Q와 같은 장면에서 화면의 STEERING·READY 표시가 바뀌는 시점

A와 Z는 둘 다 차체를 왼쪽으로 돌리지만 바퀴 자세가 전혀 다릅니다. 이 차이를 만드는 구조는 책에서 네 바퀴를 위에서 내려다본 그림으로 풀어 봅니다.

책에서 이어 보기 · CH10

같은 길, 값 하나만 다르게 YouTube 공개

같은 출발점과 같은 경로에서 설정값 하나만 바꾼 두 실행을 나란히 재생합니다. 숫자보다 장면의 차이를 먼저 보세요. 어떤 조건을 같게 두어야 공정한 비교인지, 결과를 어떻게 기록하는지는 책 PART 4에서 다룹니다.
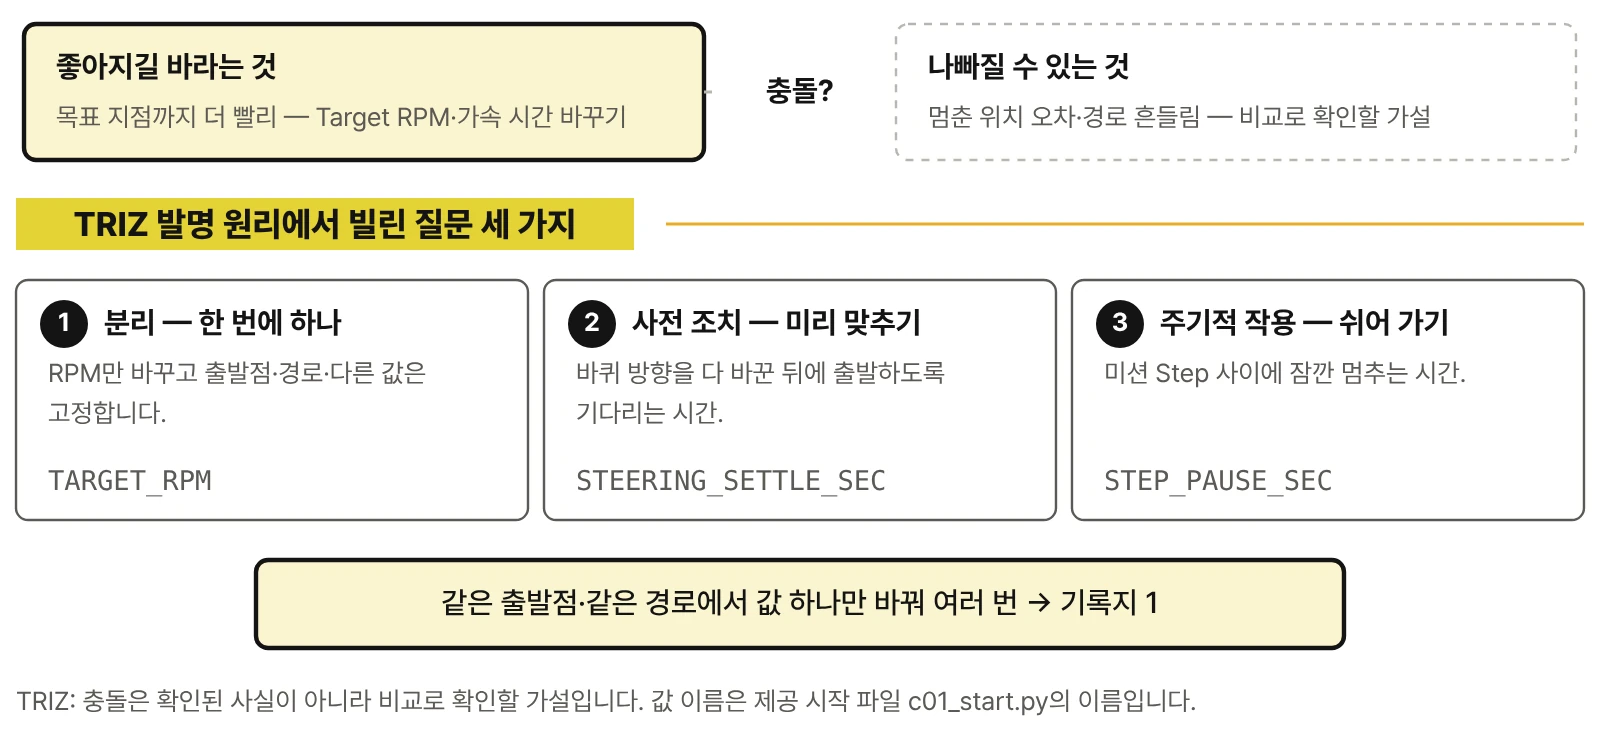
TRIZ 모순 그림. 좋아지길 바라는 것(목표까지 더 빨리)과 나빠질 수 있는 것(멈춘 위치 오차·경로 흔들림, 가설) 사이에 '충돌?' 표시. 아래에 분리, 사전 조치, 주기적 작용의 세 질문과 시작 파일 값 TARGET_RPM, STEERING_SETTLE_SEC, STEP_PAUSE_SEC, 그리고 기록지 1로 비교하라는 상자가 있다.
TRIZ 빠르게 vs 정확하게 — 충돌은 비교로 확인할 가설입니다.확대 ↗ (새 탭에서 크게 보기)

이렇게 실패합니다 YouTube 공개

성공한 장면보다 실패한 장면에서 더 많이 배웁니다. 실제로 자주 만나는 실패를 그대로 보여 줍니다. 영상만 보고 답을 정하지 말고 원인 후보를 먼저 적어 보세요. 원인을 좁혀 가는 순서는 책에 있습니다.
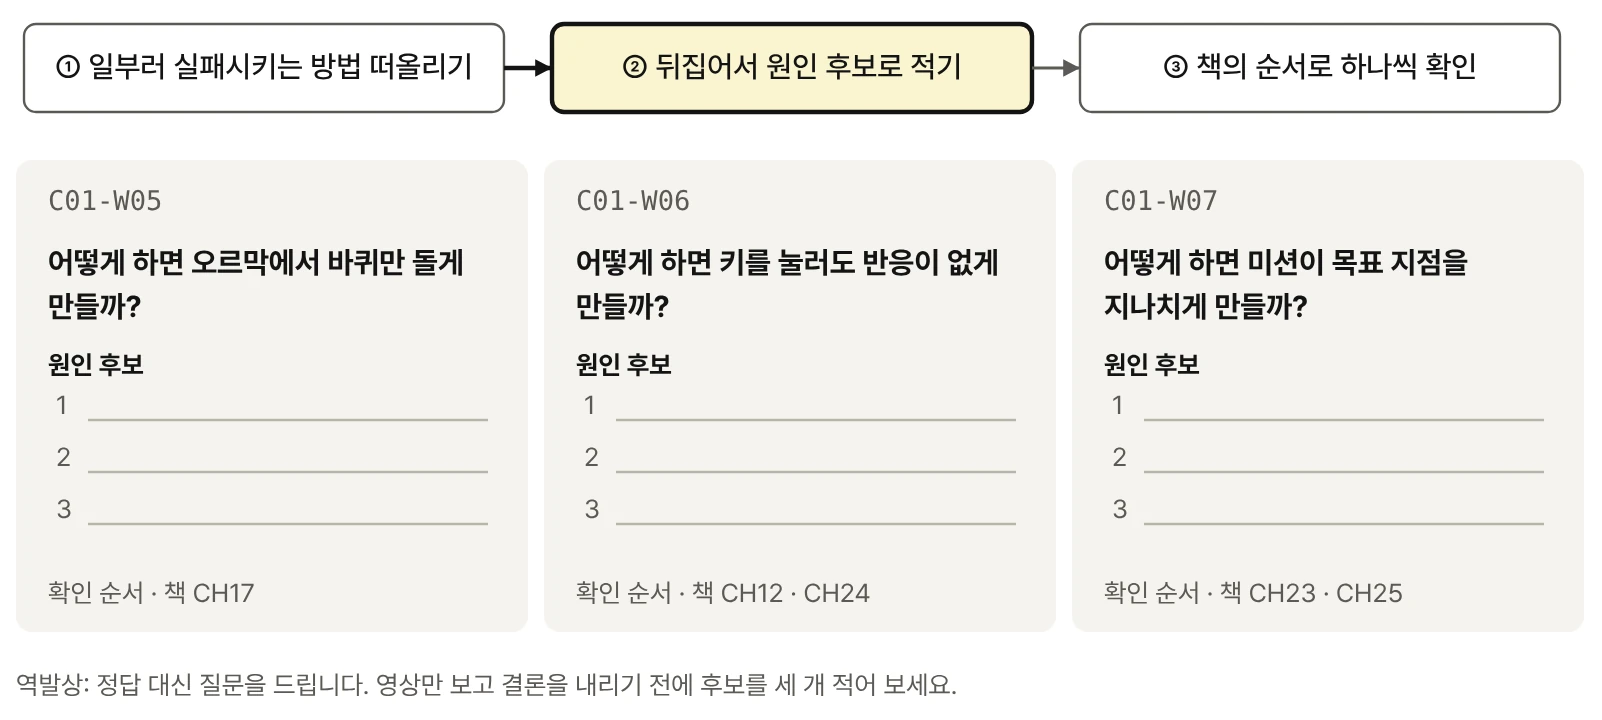
역발상 기록 카드 세 장. 실패 장면 C01-W05, W06, W07마다 '어떻게 하면 이렇게 실패하게 만들까' 질문과 원인 후보를 적는 빈 줄 세 개, 책의 확인 Chapter가 있다. 위쪽에 떠올리기, 뒤집어 적기, 책 순서로 확인의 세 단계가 있다.
역발상 일부러 실패를 상상해 보기 — 정답 대신 원인 후보를 적는 칸입니다.확대 ↗ (새 탭에서 크게 보기)

설치·첫 실행 화면 녹화 YouTube 공개

Steam 설치부터 Sandbox 진입, 로봇 불러오기, 시작 파일 연결, 첫 실행까지 실제 화면을 녹화해 보여 줍니다. 설치 화면은 자주 바뀌기 때문에 책에는 바뀌지 않는 최소 경로만 싣고, 최신 화면은 이곳에서 갱신합니다.

구매 전 확인 — 실습에는 Steam용 RoboCo가 필요합니다. 지원 OS·사양·언어·가격은 Steam에서 최신 정보를 확인하세요. 별도의 시스템 Python 설치는 필요하지 않습니다.
책에서 이어 보기 · 시작하기

웹 전용 도전 미션

책의 최종 미션을 마친 뒤 이어서 해 볼 과제입니다. 정답 코드는 싣지 않습니다. 과제를 푸는 데 필요한 개념과 방법은 표시한 Chapter에 있습니다.

도전 1 · 다른 장소로 안내하기

기준 맵에서 책과 다른 안내 지점을 골라 새 경로를 만들고, 안내 후 출발점으로 돌아오게 합니다.

조건
Step 4개 이상, 쉬는 동작(pause) 1회 이상 포함
기록할 것
출발 위치와 복귀 위치의 차이
필요한 내용
책에서 이어 보기 · CH22 · CH23

도전 2 · 세 번 연속 같은 자리로 돌아오기

같은 미션을 세 번 실행해 복귀 위치를 기록한 뒤, 값 하나만 고쳐 다시 세 번 실행합니다.

조건
한 번에 바꾸는 값은 하나뿐
기록할 것
수정 전 3회와 수정 후 3회의 복귀 위치 차이
필요한 내용
책에서 이어 보기 · CH24 · CH25

도전 3 · 한 번에 읽히는 안내 문구 만들기

안내 지점의 목적에 맞는 문구를 정해 화면판이 펼쳐질 때 한눈에 읽히게 만듭니다.
조건
Text Screen에서 잘리지 않는 길이와 줄 수
기록할 것
실제 화면 캡처와 문구를 정한 이유
필요한 내용
책에서 이어 보기 · CH21

기록은 기록지 3 · 도전 미션 기록에 남깁니다.

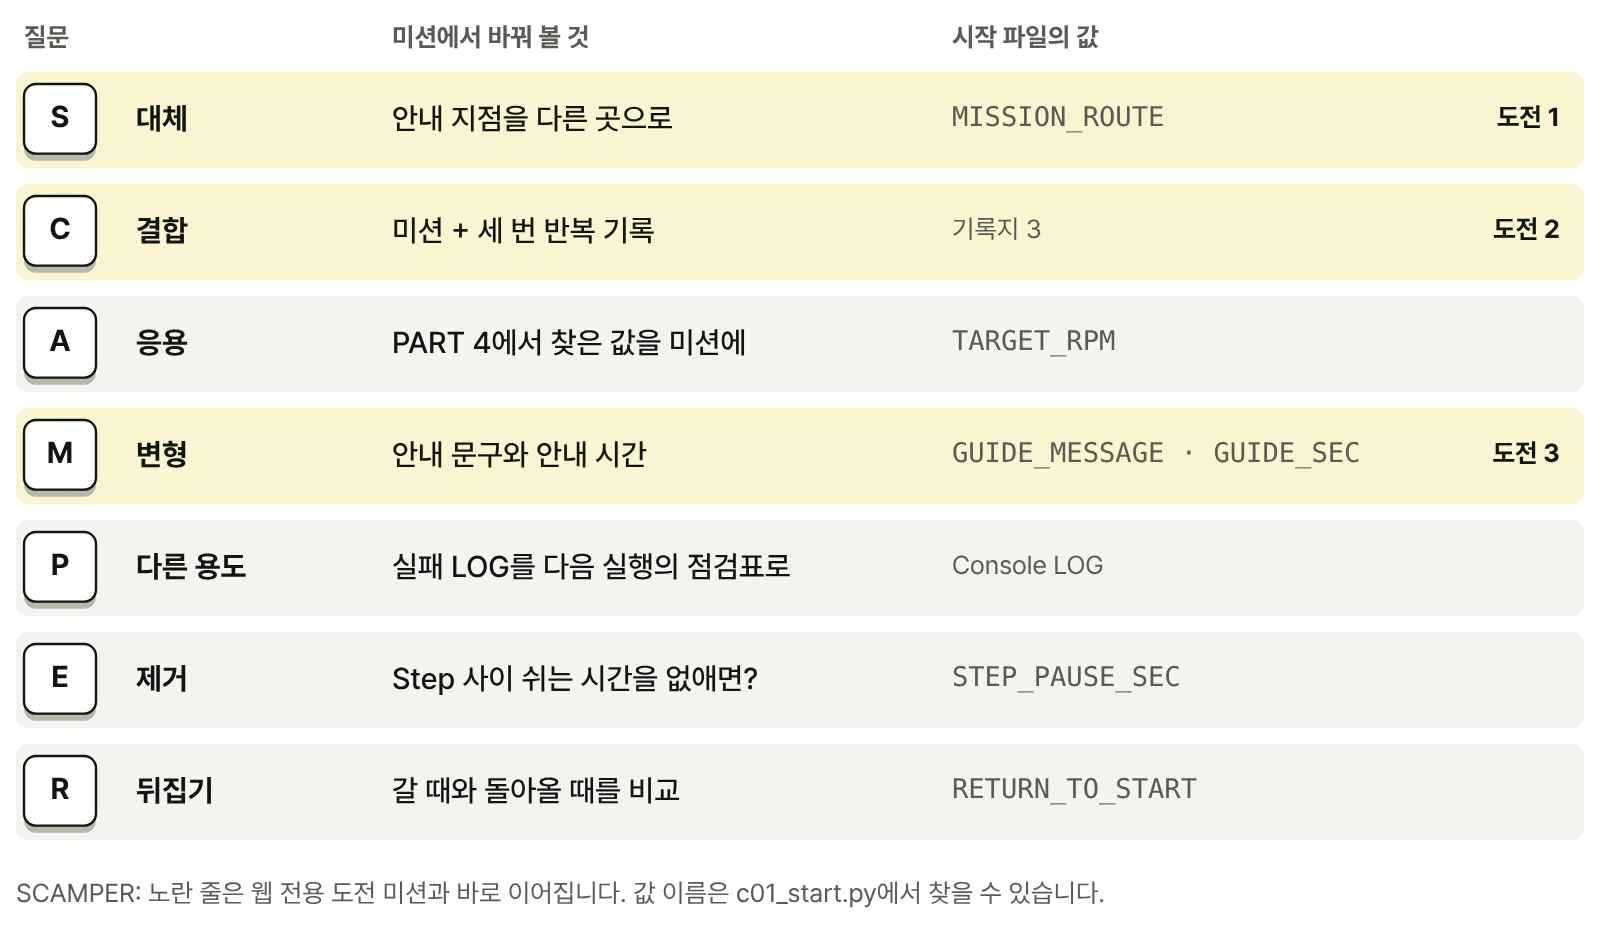
SCAMPER 일곱 줄. S 대체, C 결합, A 응용, M 변형, P 다른 용도, E 제거, R 뒤집기마다 최종 미션에서 바꿔 볼 것과 시작 파일의 값 이름이 있고, 도전 1·2·3과 이어지는 줄은 노란색이다.
SCAMPER 최종 미션을 바꾸는 7가지 질문 — 노란 줄이 도전 미션입니다.확대 ↗ (새 탭에서 크게 보기)

실습 파일 (Digital Package)

책의 실습을 바로 실행할 수 있는 파일 묶음입니다. 파일마다 Version과 호환 정보를 함께 표기합니다. 압축을 풀 위치와 연결 방법은 책의 「시작하기」, 파일 구조는 부록 A에 있습니다.

로봇 파일 2종

ZIP 내려받기 · 152 KB

키보드 조종용 Book-CORE-01-CONTROLS(CH01·CH20)와 Python 제어용 Book-CORE-01-SCRIPT_PART(CH02~25). 불러오는 방법은 책의 「시작하기」를 따릅니다.

시작 파일과 Educational Library

Book_C01_Robot release v1.6.3 · 주행·실험·미션을 실행하는 실습 코드입니다. 주석과 README가 한국어입니다. RoboCo Scripts 폴더 바로 아래에 압축을 풉니다.

실험·미션 기록지

PDF 내려받기

A4 3쪽 · 기록지 1 PART 4 설정값 비교, 기록지 2 PART 5 미션 확인, 기록지 3 웹 전용 도전 미션. 인쇄용 화면에서 바로 인쇄할 수도 있습니다.

실습 파일 페이지 — 파일별 내려받기·폴더 구성·Version·확인값
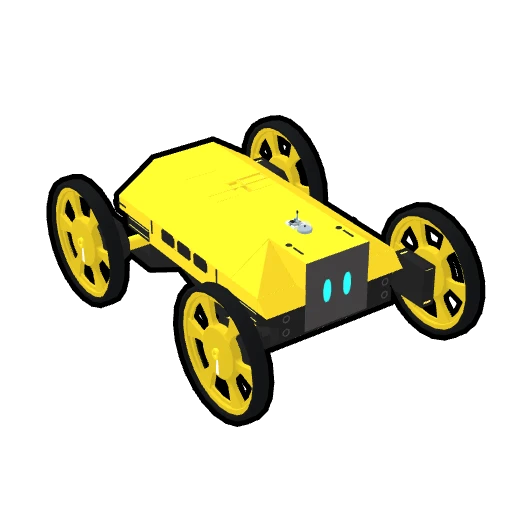
로봇1 Book-CORE-01-CONTROLS 미리보기. 노란 차체와 네 바퀴의 4륜 로봇
로봇1 · Book-CORE-01-CONTROLS
로봇2 Book-CORE-01-SCRIPT_PART 미리보기. 바퀴 모듈과 화면판이 분리된 모습
로봇2 · Book-CORE-01-SCRIPT_PART

Version · 정오표

원고 기술 기준Book_C01_Robot release v1.6.3 · RoboCo API 0.3.1
로봇 파일Book-CORE-01-CONTROLS · Book-CORE-01-SCRIPT_PART (2026-09-30)
실험·미션 기록지A4 3쪽 (2026-10-08) · 내려받기
파일 확인값SHA-256 · manifest.json
호환 정보RoboCo 업데이트로 화면이나 동작이 달라지면 이곳에 호환 정보와 갱신 파일을 게시합니다.
정오표현재 등록된 정오표가 없습니다. 확인된 수정 사항은 날짜와 함께 이곳에 게시합니다.

책과 화면·기록·키 동작이 다르면 먼저 Version을 확인합니다. 시리즈의 다른 권은 책 소개의 시리즈 표에서 확인할 수 있습니다.