자주 묻는 질문
책을 선택하기 전에 확인하면 좋은 질문을 정리했습니다.
Q1. 이 책은 어떤 책인가요?
RoboCo에서 완성된 12관절 4족 로봇을 먼저 걷게 하고, 키 입력이 걸음 패턴 → 발 경로 → IK → 관절 각도 → ServoMotor를 거쳐 한 걸음이 되는 과정을 따라가는 피지컬 AI 실습서입니다. 피지컬 AI로 배우는 RoboCo 시리즈의 QUAD-01이며, 4족 보행(WALK)을 다룹니다.
Q2. 코딩을 몰라도 시작할 수 있나요?
네. PART 1은 코드를 열지 않고 WALK의 방향 키와 ACTION의 숫자 키만 사용합니다. PART 2부터 발끝 좌표와 관절 각도가 등장하고, 시작 파일 맨 위의 CONTROL PARAMETERS 값을 하나씩 바꾸는 방식으로 Python을 접합니다. Python 문법 교재는 아닙니다.
Q3. CORE-01을 먼저 읽어야 하나요?
아니요. QUAD-01은 4족 트랙의 완전 입문서입니다. 바퀴 로봇 실습 경험이 없어도 이 책의 4족 로봇 한 대로 처음부터 시작하며, 다른 권의 코드를 설치하지 않아도 됩니다. CORE-01을 읽었다면 입력·제어·움직임·관찰의 흐름이 익숙하게 이어집니다.
Q4. 실습에 무엇이 필요한가요?
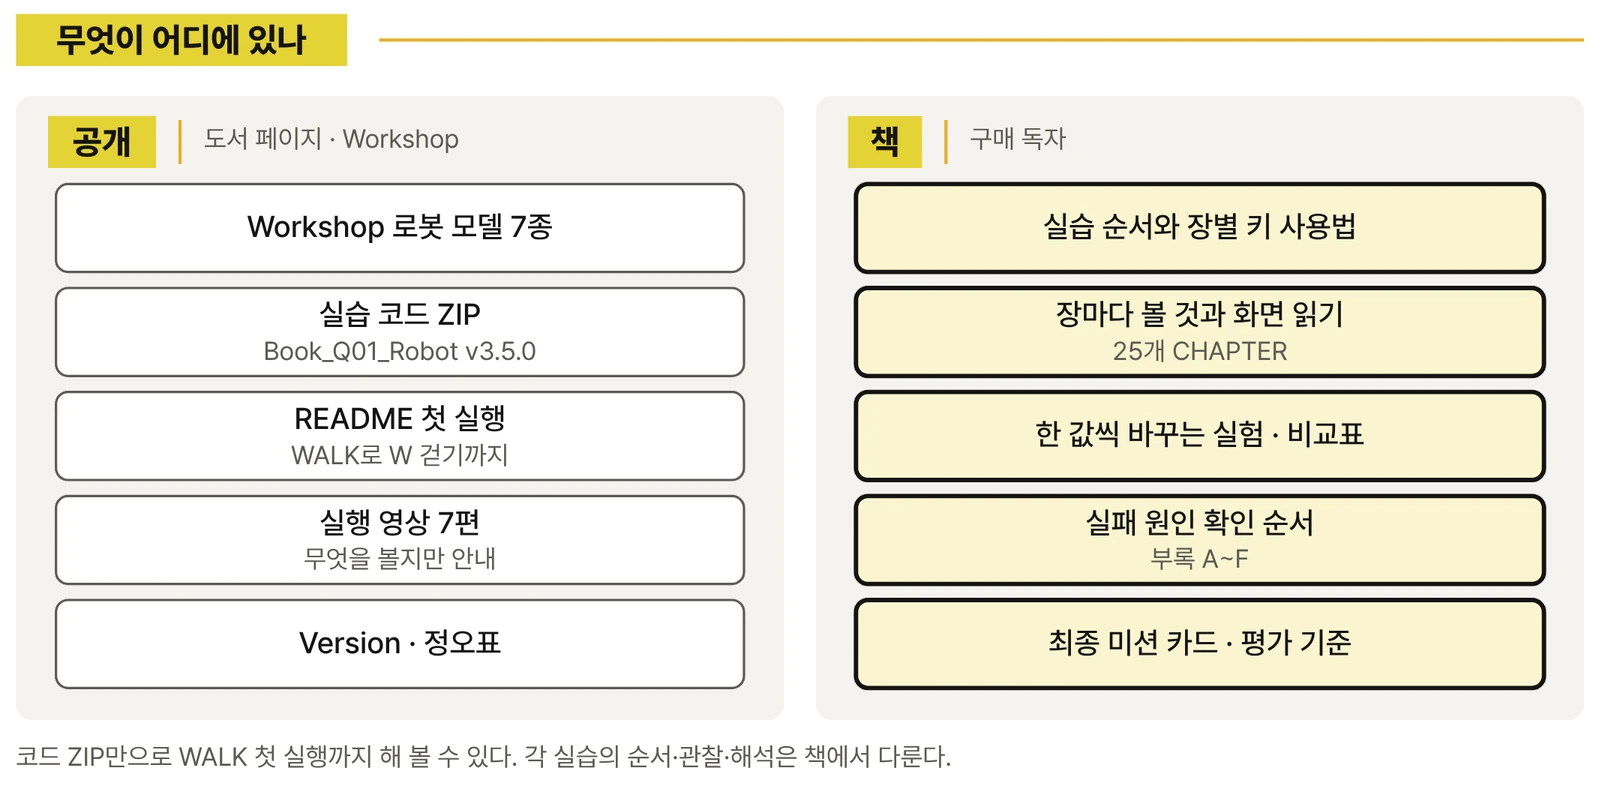
Steam용 RoboCo, Steam Workshop에서 구독하는 실습 로봇 모델 7종, 실습 코드 ZIP Book_Q01_Robot_release_v3.5.0_kr.zip이 필요합니다. 모델 안내와 코드는 실습 파일 페이지에 있습니다. RoboCo의 지원 OS·사양·가격은 Steam에서 확인합니다.
Q5. Python을 따로 설치해야 하나요?
아니요. 시작 파일과 라이브러리는 RoboCo 안의 Python 실행 환경에서 동작합니다. 시작 파일의 값을 바꿀 때 쓸 코드 편집기는 있으면 편리합니다.
Q6. 로봇 모델은 ZIP에 들어 있나요?
들어 있지 않습니다. 일곱 실습 모델은 Steam Workshop에서 구독해 RoboCo에서 불러옵니다. 모델마다의 구독 주소는 실습 파일 페이지에 차례로 공개합니다. 코드 ZIP에는 시작 파일 8개와 저자 교육용 라이브러리 Q01_Lib가 들어 있습니다.
Q7. 코드 ZIP만 받으면 책 없이도 실습할 수 있나요?
ZIP의 README만으로 WALK 모델을 불러와 W로 걷게 하는 첫 실행까지 해 볼 수 있습니다. 각 실습을 어떤 순서로 하고, 무엇을 관찰하고, 어떤 값을 얼마나 바꿔 무엇과 비교하며, 넘어지면 어디부터 확인하는지는 책의 본문과 부록에서 다룹니다.
Q8. 실제 4족 로봇 하드웨어도 다루나요?
아니요. RoboCo는 물리 시뮬레이션이 있는 로봇 Sandbox 게임입니다. 모터 발열·배터리·배선·통신 지연 같은 하드웨어 문제는 다루지 않으며, 이동 거리나 기울기 수치를 실제 성능으로 보지 않습니다. 대신 같은 조건에서 반복하고 값 하나씩 바꿔 결과를 확인하는 방법을 익힙니다.
Q9. 스스로 판단하는 자율보행이나 AI도 나오나요?
아니요. 최종 미션은 사람이 키를 이어 눌러 진행하는 보행 경로입니다. 센서로 판단해 걸음을 고르는 자율행동과 규칙 기반·학습 기반 판단의 비교는 QUAD-02에서 다룹니다. QUAD-01은 그 바탕이 되는 관절·발·몸통 제어에 집중합니다.
Q10. RoboCo API와 Q01_Lib는 어떻게 다른가요?
ServoMotor, InertialSensor, TextScreen 같은 이름은 RoboCo의 공식 Python API입니다. Q01_Lib의 IK·걸음 패턴·몸통 자세·PID 같은 기능은 저자가 만든 교육용 라이브러리이며 RoboCo 공식 API가 아닙니다. 책은 두 층을 구분해 문제가 생겼을 때 어느 층을 볼지 정합니다.
Q11. 다리 이름이 RL·RR이 아니라 HL·HR인 이유는?
HL·HR은 뒤쪽 다리를 뜻하는 Hind Left, Hind Right의 약자입니다. 일반 자료의 RL·RR과 같은 위치이며, 이 책과 실습 코드에서는 HL·HR로 통일합니다.
Q12. BALANCE 기울기 시험대 실습은 꼭 해야 하나요?
선택 실습입니다. BALANCE 모델은 로봇과 시험대에 Microcontroller가 하나씩 있어 시작 파일 두 개를 각각 연결합니다. 시험대가 기울 때 IMU로 몸통 기울기를 읽고 PID로 보정하는 과정을 확인하며, 균형 제어를 켜기 전에 책 CHAPTER 17의 방향 확인을 먼저 합니다.
Q13. 학교나 교육기관에서도 쓸 수 있나요?
네. 같은 실습 모델과 시작 파일, 부록 D의 실험 기록표와 최종 미션 체크시트로 같은 조건에서 반복하고 변경 전후를 비교하는 수업을 운영할 수 있습니다. 책 조합·수업안에 고등학교·대학교·일반인 일정 예시가 있습니다. 실습 코드의 교육기관 이용 조건은 이 페이지에서 안내합니다.
Q14. 영어로도 볼 수 있나요?
책은 한국어판입니다. 실습 코드는 주석·화면 문구를 영어로 옮긴 Book_Q01_Robot_release_v3.5.0_en.zip도 영어 페이지에서 제공합니다. 콘솔 LOG는 두 판 모두 영어입니다. 영어판 도서는 아직 정해지지 않았습니다.
Q15. 어디서 살 수 있나요?
종이책(POD)과 전자책으로 온라인 서점에서 판매합니다. 구매하기 페이지에서 서점별 링크를 확인하세요.